
05 de agosto de 2026
Gestão de riscos na implantação de soldagem robótica no desenvolvimento de cabine para linha amarela
José Paulo Ribeiro Moreno; Beatriz Garcia Altafin
DOI: 10.22167/2675-6528-202601011
Artigo elaborado pela ferramenta ResumeAI, solução de inteligência artificial desenvolvida pelo Instituto Pecege voltada à síntese e redação.
Resumo
O desenvolvimento de cabines para máquinas da linha amarela tem incorporado tecnologias de automação, como a soldagem robótica, elevando a complexidade e a exposição a incertezas em projetos industriais. O estudo abordou a problemática de identificar e tratar, de forma estruturada, os riscos que afetaram prazo e custo na implantação de soldagem robótica em uma cabine de carregadeira. Objetivou-se propor um plano de ação para a gestão desses riscos por meio da aplicação integrada de ferramentas qualitativas e quantitativas. Para isso, adotou-se um estudo de caso com abordagem mista, que utilizou reuniões técnicas, análise documental, matriz de probabilidade e impacto, diagrama de Ishikawa para análise de causa raiz, e simulação de Monte Carlo associada ao método do caminho crítico. Os resultados indicaram que a meta de prazo apresentou baixa confiabilidade, com percentis de P50 = 299 dias, P80 = 313 dias e P90 = 324 dias, frente à meta de 291 dias. Os custos também se mostraram acima do orçamento, com P50 = R$ 8,93 milhões, P80 = R$ 9,63 milhões e P90 = R$ 9,99 milhões, superando os R$ 8,935 milhões previstos. As análises evidenciaram fragilidades técnicas e de integração, revelando discrepâncias entre estimativas determinísticas e o comportamento esperado do projeto, e produziram subsídios cruciais para a priorização de riscos e a definição de reservas e critérios de decisão. Concluiu-se que a aplicação sistemática da gestão de riscos aprimorou a compreensão do projeto e apoiou decisões mais robustas, recomendando-se a adoção de uma linha de base mais conservadora e contingências orientadas por parâmetros probabilísticos.
Palavras-chave: Automação industrial; Confiabilidade; Incerteza; Planejamento; Simulação de Monte Carlo.
1. Introdução
O setor industrial brasileiro, responsável por 24,7% do Produto Interno Bruto (PIB) e empregando cerca de onze milhões e quinhentos mil trabalhadores (CNI, 2025), enfrenta o desafio de aprimorar sua competitividade. A posição do país no quinquagésimo lugar do ranking global de inovação (INPI, 2025) evidencia a necessidade de maior investimento em tecnologias e processos eficientes. Nesse contexto, a automação industrial, e em particular a soldagem robótica, emerge como uma solução estratégica para o setor metalúrgico. Esta tecnologia oferece ganhos substanciais em produtividade, qualidade e confiabilidade, além de reduzir custos e garantir a repetibilidade das operações (Marques et al., 2009). Robôs executam tarefas complexas com maior velocidade, precisão e economia, minimizando falhas humanas (Komal, 2020; Yang et al., 2021; Luo e Qiao, 2023). Adicionalmente, a soldagem robótica melhora as condições de trabalho, protegendo os operadores de ambientes nocivos e permitindo que sejam direcionados a funções de maior valor agregado (Oliveira, 2012; Ary, 2023). A capacidade de operação contínua, vinte e quatro horas por dia, com qualidade superior, reforça o valor dessa automação (Ary, 2023).
A implementação da soldagem robótica em projetos industriais, como o desenvolvimento de cabines para máquinas da linha amarela, eleva a complexidade técnica e gerencial. Tais projetos demandam a integração de requisitos estruturais, geométricos, produtivos e econômicos, com decisões críticas sobre dispositivos, layout e coordenação entre processos manuais e automatizados (Kerzner, 2020). Embora a soldagem robótica prometa ganhos, sua adoção introduz incertezas relacionadas à repetibilidade dimensional, precisão dos dispositivos e coordenação de sistemas, fatores essenciais para o desempenho do projeto (Marques et al., 2009; Yang et al., 2021). A dependência exclusiva de estimativas determinísticas para o planejamento de projetos inovadores e complexos é insuficiente, pois não representa adequadamente a variabilidade e as incertezas inerentes (Kerzner, 2020; Vose, 2008). A integração de sistemas automatizados com processos existentes é um desafio que, se não gerenciado proativamente, pode gerar falhas, retrabalhos e atrasos (Ary, 2023).
Diante dessa complexidade e incerteza, a gestão de projetos torna-se essencial para o sucesso da implementação de tecnologias avançadas. O Project Management Institute (PMI, 2021) define a gestão de projetos como a aplicação de conhecimentos, habilidades, ferramentas e técnicas para atender aos requisitos do projeto e reduzir a exposição a riscos. A gestão de riscos foca na identificação, análise e tratamento sistemático de eventos incertos que podem impactar prazo, custo, qualidade e escopo. A literatura preconiza a utilização integrada de ferramentas qualitativas e quantitativas. Ferramentas qualitativas, como a matriz de probabilidade e impacto (PMI, 2021), o Diagrama de Ishikawa para análise de causa raiz (Ishikawa, 1985; Miguel, 2017) e a análise SWOT (Kotler e Keller, 2012), permitem compreender riscos e suas origens. Complementarmente, a simulação de Monte Carlo é uma técnica quantitativa robusta que estima distribuições de prazo e custo, percentis e probabilidades de cumprimento de metas, conferindo solidez à tomada de decisão em ambientes de alta incerteza (Vose, 2008; Herzog et al., 2024). Essa combinação oferece uma visão mais realista do projeto e apoia a definição de reservas e estratégias de mitigação eficazes.
Apesar da eficácia comprovada das metodologias de gestão de riscos, há uma lacuna na aplicação sistemática e integrada dessas ferramentas em projetos de automação industrial no Brasil, especialmente na soldagem robótica em metalúrgicas. A ausência de uma abordagem estruturada para identificar e tratar riscos tem gerado fragilidades técnicas e de integração, com discrepâncias entre estimativas determinísticas e o desempenho real de prazo e custo. Este estudo justifica-se pela necessidade de aprimorar o gerenciamento da variabilidade inerente a esses empreendimentos. Assim, objetiva-se propor um plano de ação estruturado para a gestão de riscos na implantação de soldagem robótica em uma cabine de carregadeira, por meio da aplicação integrada de ferramentas qualitativas e quantitativas, visando mitigar os impactos negativos sobre o prazo e o custo do projeto.
2. Material e Métodos
O presente estudo adotou uma metodologia de estudo de caso de caráter exploratório, conforme preconizado por Gil (2010), que o considera apropriado para fenômenos contemporâneos em seu contexto real. Essa abordagem permitiu aprofundar a compreensão de um processo complexo, preservando suas condições contextuais e possibilitando análises multifacetadas a partir de diversas fontes de evidência (Yin, 2014). A natureza dos dados coletados e analisados seguiu uma abordagem mista, integrando elementos qualitativos e quantitativos, visando uma compreensão contextual robusta e uma mensuração probabilística de prazos e custos, o que aumentou a solidez dos dados (Creswell, 2010).
A pesquisa foi conduzida em uma empresa de grande porte do setor metalúrgico, localizada na cidade de Guaranésia, Minas Gerais, Brasil. Esta organização, com vinte e sete anos de atuação e cerca de mil funcionários, é especializada na produção de cabines, caçambas e subconjuntos soldados para o segmento de máquinas da linha amarela. O foco do estudo foi o projeto de operacionalização de um novo modelo de cabine para máquina carregadeira, com as especificações próprias do cliente. A unidade de análise concentrou-se nos riscos inerentes às fases de implantação da soldagem robótica, que envolveu dois robôs estacionários e dois robôs colaborativos, dentro desse projeto específico.
Para a coleta de dados, a amostra foi composta por colaboradores da empresa com experiência comprovada em projetos anteriores. A seleção da equipe foi criteriosa, buscando profissionais de diversos departamentos, incluindo engenharia do produto, soldagem e processo, ferramentaria, qualidade, compras, manutenção e segurança do trabalho. Os participantes possuíam um tempo médio de experiência superior a dois anos em suas respectivas funções e em projetos similares. Essa diversidade de setores e a experiência dos colaboradores foram consideradas indispensáveis para enriquecer a coleta de dados e garantir uma visão abrangente dos riscos e desafios associados à soldagem robótica.
A coleta de dados qualitativos baseou-se em observação participante, realizada durante reuniões técnicas com os membros da equipe do projeto. Utilizou-se a técnica de Brainstorming, onde os participantes expuseram ideias livremente, sem julgamento inicial, para identificar riscos potenciais (Marchioni, 2007). Para uma leitura inicial do contexto interno e externo, aplicou-se a Análise SWOT (Forças, Fraquezas, Oportunidades e Ameaças), adaptada ao foco da soldagem robótica (Kotler e Keller, 2012). Posteriormente, os riscos foram classificados e priorizados por meio da Matriz de Probabilidade e Impacto, seguindo as práticas recomendadas pelo PMI (2021). Para investigar as causas-raiz dos riscos críticos, empregou-se o Diagrama de Causa e Efeito (Ishikawa, 1985; Miguel, 2017).
Para a coleta de dados quantitativos, a principal ferramenta foi a Simulação de Monte Carlo, técnica estatística robusta para estimar distribuições de prazo e custo em projetos complexos e incertos (Vose, 2008; Herzog et al., 2024). Inicialmente, criou-se a Estrutura Analítica do Projeto (EAP), detalhando as fases como projeto de dispositivos, aquisição de robô, construção de gabaritos, obras civis, instalações elétricas, programação, try-out , treinamento e ramp-up. As estimativas de prazo (otimista, provável, pessimista) foram definidas pela equipe, com variações de trinta por cento para atividades padrão e cinquenta por cento para etapas críticas. A distribuição triangular foi utilizada para prazos, dada a ausência de histórico robusto (Ligo, 2003), e a distribuição normal truncada para custos, com base em valores do documento de requisição de capital e incertezas proporcionais à complexidade (Vose, 2008).
A execução da pesquisa foi organizada em um cronograma dividido em cinco fases principais, conforme ilustrado no TCC original. A primeira fase, “Fonte de Dados”, envolveu a pesquisa bibliográfica e a seleção dos colaboradores e ferramentas. Em seguida, a “Identificação dos Riscos” aplicou a Análise SWOT e sessões de Brainstorming com a equipe técnica. A fase de “Análise Qualitativa” compreendeu a coleta de informações, listagem de riscos, aplicação da Matriz de Probabilidade e Impacto e do Diagrama de Ishikawa. A “Análise Quantitativa” focou na classificação dos riscos, simulação de cenários com Monte Carlo e registro dos resultados. Por fim, a fase de “Planejamento de Resposta” dedicou-se à elaboração de um plano de ação estruturado para mitigar os riscos identificados.
O tratamento e a análise dos dados foram realizados de forma integrada, combinando abordagens qualitativas e quantitativas. Na análise qualitativa, a Matriz de Probabilidade e Impacto permitiu a priorização dos riscos com base em sua ocorrência e impacto nos objetivos do projeto (PMI, 2021). O Diagrama de Ishikawa foi empregado para identificar as causas-raiz dos riscos críticos, focando em aspectos como método, máquina, matéria-prima, medição e mão de obra. Para a análise quantitativa, a Simulação de Monte Carlo, com dez mil iterações, estimou as distribuições de prazo e custo, percentis (P50, P80, P90) e probabilidades de cumprimento de metas. O Método do Caminho Crítico (CPM) foi utilizado para as simulações de prazos, considerando o paralelismo das atividades (Herzog et al., 2024). Gráficos de Tornado de Sensibilidade foram gerados para identificar as variáveis com maior impacto nos resultados de prazo e custo (Vose, 2008; Kerzner, 2020).
Os procedimentos éticos foram rigorosamente observados, garantindo o anonimato e a confidencialidade dos participantes e da organização. Não foram coletados dados pessoais, sensíveis ou confidenciais dos colaboradores. A pesquisa foi autorizada pela empresa por meio de um termo de anuência, e não houve necessidade de submissão ao Comitê de Ética em Pesquisa (CEP), pois o estudo não envolveu seres humanos em caráter clínico ou pessoal. Quanto às limitações metodológicas, a ausência de um histórico robusto de projetos similares na empresa para a Simulação de Monte Carlo exigiu a utilização de estimativas baseadas na experiência da equipe. Além disso, a Análise SWOT institucional inicial mostrou-se genérica, demandando uma adaptação específica para o contexto da soldagem robótica, a fim de capturar riscos técnicos e operacionais relevantes.
3. Resultados e Discussão
Os resultados obtidos no presente estudo fornecem uma compreensão aprofundada dos riscos inerentes à implantação da soldagem robótica no desenvolvimento de uma nova cabine para máquinas da linha amarela, revelando que as estimativas determinísticas tradicionalmente empregadas pela empresa subestimam significativamente a incerteza de prazo e custo. A análise integrada de abordagens qualitativas e quantitativas permitiu identificar e priorizar os riscos mais críticos, concentrados principalmente na integração entre montagem e robô, na indexação de dispositivos e na repetibilidade dimensional. A simulação de Monte Carlo, combinada com o Método do Caminho Crítico (CPM), indicou que a meta de prazo oficial de 291 dias possui baixa confiabilidade, com o percentil mediano (P50) projetando 299 dias, o P80 em 313 dias e o P90 em 324 dias. Similarmente, para os custos, o P50 foi de R$ 8,93 milhões, o P80 de R$ 9,63 milhões e o P90 de R$ 9,99 milhões, todos acima do orçamento meta de R$ 8,935 milhões. Esses achados apontam para um risco substancial de atraso e uma probabilidade considerável de excedente de custo, exigindo uma revisão das práticas de planejamento e a implementação de um plano de ação robusto e baseado em dados probabilísticos.
A análise qualitativa inicial, por meio da adaptação da Análise SWOT, foi fundamental para contextualizar o ambiente do projeto e identificar fatores internos e externos que influenciam diretamente o desenvolvimento da soldagem robótica. A SWOT adaptada, apresentada na Figura 1, transcendeu a generalidade de uma análise institucional padrão, focando nas especificidades técnicas e operacionais da soldagem robótica em cabines. Esta especificidade é crucial, pois, como apontam Kotler e Keller (2012), a eficácia de uma análise estratégica reside na sua capacidade de capturar as nuances do ambiente em questão. A empresa, embora possua um forte domínio no desenvolvimento de cabines e uma equipe qualificada com comunicação eficaz, revelou uma lacuna significativa na experiência com automação avançada. Esta fragilidade corrobora a perspectiva de Kerzner (2020), que enfatiza a vulnerabilidade de projetos inovadores a riscos operacionais e técnicos emergentes, especialmente quando novas competências são exigidas. A inexperiência com soldagem robótica, a dependência de pessoal chave e a resistência à mudança, identificadas como fraquezas internas, sugerem a necessidade urgente de programas de capacitação e estratégias de gestão do conhecimento para mitigar a dependência de indivíduos e promover uma cultura de inovação.

Figura 1. Análise SWOT
Fonte: Resultados originais da pesquisa
No ambiente externo, as oportunidades de inovações tecnológicas e melhoria da qualidade do produto foram destacadas, indicando caminhos para o avanço e a competitividade. Contudo, as ameaças, como a concorrência intensa, a rotatividade de pessoal, a dificuldade de integração de sistemas, a obsolescência tecnológica e a complexidade do cronograma e custos não previstos, revelam um cenário de alta incerteza. Kotler e Keller (2012) argumentam que ambientes de inovação são caracterizados por riscos positivos e negativos altamente interdependentes, exigindo uma abordagem proativa. A dificuldade de integração do sistema, por exemplo, é uma ameaça direta que pode anular os benefícios das inovações tecnológicas. A alta rotatividade de pessoal, por sua vez, pode levar à perda de conhecimento crítico e continuidade do projeto, impactando diretamente a capacidade da empresa de aproveitar as oportunidades e mitigar as fraquezas. Portanto, a SWOT específica não apenas mapeou o contexto, mas também validou a necessidade de uma gestão de riscos estruturada, conforme preconizado pelo PMI (2021), que destaca a importância de análises contextuais para uma identificação de riscos mais precisa. A implicação prática dessa análise é a necessidade de desenvolver planos de ação que capitalizem as forças e oportunidades, ao mesmo tempo em que neutralizam as fraquezas e ameaças, com foco especial na capacitação da equipe e na gestão de fornecedores de tecnologia.
A partir do levantamento inicial de ideias via *Brainstorming*, foram identificados quinze riscos relevantes ao projeto, os quais foram subsequentemente classificados e priorizados por meio da Matriz de Probabilidade e Impacto, conforme apresentado na Figura 2. Esta ferramenta, alinhada às práticas do PMI (2021), permitiu uma avaliação sistemática da probabilidade de ocorrência e do impacto potencial de cada risco sobre os objetivos de prazo, custo e qualidade do projeto. A definição dos níveis de probabilidade e impacto foi baseada no conhecimento técnico e na experiência prática da equipe, garantindo a relevância e a aplicabilidade dos resultados. Os riscos classificados como críticos, ou seja, aqueles com alta pontuação na matriz, foram: “Indexação da base do carrinho com o Robô” (pontuação 77), “Dificuldade de indexação dos dispositivos para soldagem com robô colaborativo” (pontuação 88), “Falta de repetibilidade dos conjuntos” (pontuação 83), e “Soldagem fora da junta” (pontuação 83).
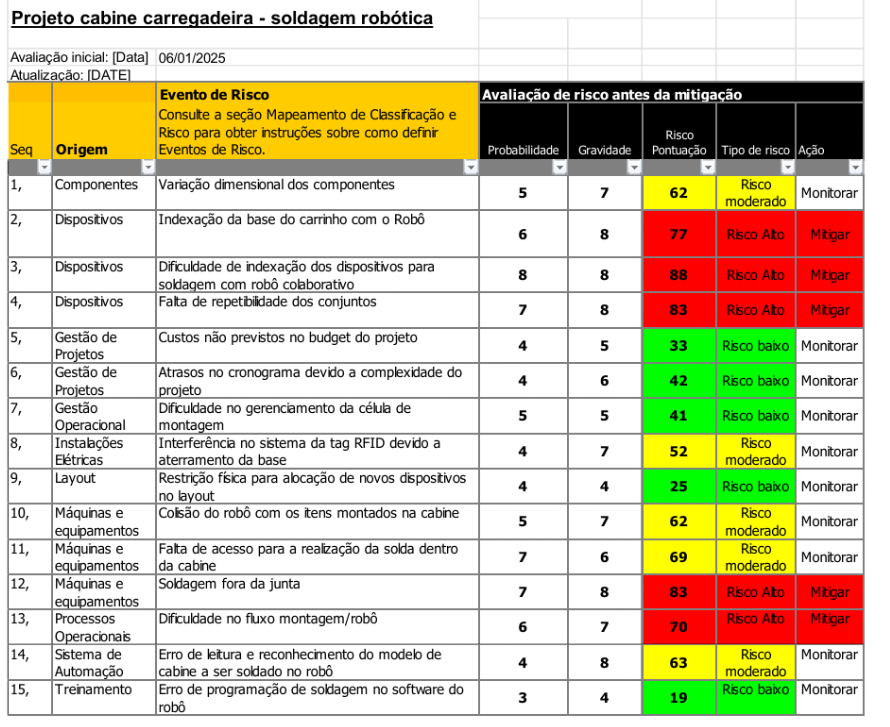
Figura 2. Matriz de probabilidade e impacto
Fonte: Resultados originais da pesquisa
A concentração desses riscos críticos em aspectos como indexação, integração e repetibilidade dimensional é um achado significativo. Yang et al. (2021) e Marques et al. (2009) ressaltam que falhas de alinhamento e variabilidade dimensional são as principais causas de instabilidade e retrabalho em processos de soldagem robotizada. A “Dificuldade de indexação dos dispositivos para soldagem com robô colaborativo” (Seq 3) é particularmente crítica, pois robôs colaborativos, embora ofereçam flexibilidade, exigem precisão extrema na interação com os dispositivos e peças. Qualquer desvio pode levar a falhas na solda, retrabalho e atrasos significativos. A “Falta de repetibilidade dos conjuntos” (Seq 4) impacta diretamente a qualidade final do produto e a eficiência do processo, gerando sucata e custos adicionais. A “Soldagem fora da junta” (Seq 12) é uma manifestação direta da falta de precisão e repetibilidade, resultando em defeitos que comprometem a integridade estrutural da cabine. A implicação prática é que a empresa deve investir em soluções de engenharia de precisão, como gabaritos e *fixtures* avançados, sistemas de visão para correção em tempo real e treinamento especializado para os operadores e programadores de robôs.
É notável que uma parte considerável dos riscos identificados se situou nos níveis baixos e moderados, indicando que, para muitos aspectos do projeto, as práticas de gestão da empresa são adequadas para monitoramento. No entanto, a alta criticidade dos riscos associados à automação e à integração robótica sinaliza que a empresa está em uma fase de transição tecnológica, onde novos tipos de riscos emergem, como descrito pelo PMI (2021). Isso sugere que, enquanto a empresa possui maturidade em processos manuais tradicionais, a introdução de tecnologias avançadas como a soldagem robótica expõe novas vulnerabilidades que exigem abordagens de gestão de riscos mais sofisticadas. A Matriz de Probabilidade e Impacto, nesse contexto, não apenas priorizou os riscos, mas também serviu como um alerta para a necessidade de desenvolver competências e processos específicos para gerenciar a complexidade inerente à automação industrial.
Para investigar as causas-raiz dos riscos críticos, aplicou-se o Diagrama de Causa e Efeito (Ishikawa), conforme ilustrado na Figura 3. Esta análise, realizada em reuniões com a equipe técnica, permitiu desvendar as origens dos problemas mais relevantes, focando nos 6Ms (Método, Máquina, Mão de Obra, Material, Medição e Meio Ambiente). A análise conjunta dos diagramas de Ishikawa para cada risco crítico evidenciou que as causas não são isoladas, mas resultam da interação complexa entre múltiplos fatores, alinhando-se ao modelo holístico proposto por Ishikawa (1985).
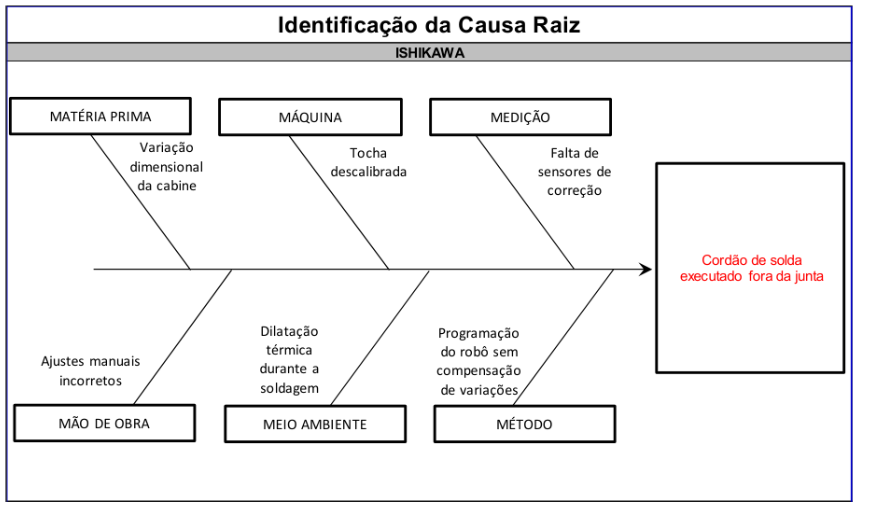
Figura 3. Diagrama de Ishikawa
Fonte: Resultados originais da pesquisa
As principais causas-raiz foram concentradas nos fatores “Método” e “Máquina”. No que tange ao “Método”, a ausência de padronização nos procedimentos de indexação, montagem e travamento dos conjuntos foi um fator recorrente. Miguel (2017) destaca que processos parcialmente automatizados permanecem altamente sensíveis à variabilidade humana, o que reforça a necessidade de procedimentos operacionais claros e padronizados. A falta de programação do robô com compensação de variações e ajustes manuais incorretos também contribuem para a imprecisão. Em termos práticos, isso implica a necessidade de desenvolver e implementar procedimentos operacionais padrão (POPs) detalhados, com treinamento rigoroso para a equipe, a fim de minimizar a variabilidade introduzida pela intervenção humana e garantir a consistência do processo.
Quanto ao fator “Máquina”, as limitações de tolerância e calibração dos dispositivos e do próprio robô foram identificadas como causas significativas. Luo e Qiao (2023) enfatizam que a precisão geométrica dos dispositivos é um dos pilares para garantir a repetibilidade na soldagem robótica. A tocha descalibrada e a falta de sensores de correção são exemplos diretos de problemas relacionados à máquina que levam a falhas como o cordão de solda executado fora da junta. As implicações práticas incluem a necessidade de investir em dispositivos de soldagem de alta precisão, realizar calibrações periódicas e rigorosas dos robôs e tochas, e implementar sistemas de sensoriamento e controle adaptativo em tempo real para compensar variações. A “Variação dimensional da cabine” (Material) e a “Dilatação térmica durante a soldagem” (Meio Ambiente) também contribuem para a complexidade, exigindo que os dispositivos e métodos sejam robustos o suficiente para acomodar essas variações. A interdependência dessas causas reforça a recomendação de Kerzner (2020) de que as ações de mitigação devem ser multidisciplinares, envolvendo engenharia de produto, processo, manutenção e qualidade para abordar as raízes dos problemas de forma sistêmica.
A análise quantitativa, centrada na Simulação de Monte Carlo, representou um avanço significativo em relação às abordagens determinísticas anteriores da empresa, que não capturavam a variabilidade inerente a projetos complexos e inovadores. Este método estatístico robusto, conforme Vose (2008) e Herzog et al. (2024), permitiu estimar distribuições de prazo e custo, percentis (P50, P80, P90) e probabilidades de cumprimento de metas, oferecendo uma base mais sólida para a tomada de decisão gerencial (PMI, 2021). A ausência de um histórico robusto de projetos similares na empresa para a Simulação de Monte Carlo foi uma limitação metodológica, superada pela utilização de estimativas otimistas, prováveis e pessimistas definidas pela equipe de especialistas, com variações de ±30% para atividades padrão e ±50% para etapas críticas, e a adoção da distribuição triangular para prazos (Ligo, 2003) e normal truncada para custos (Vose, 2008).
Para a realização da simulação, a Estrutura Analítica do Projeto (EAP) foi detalhada em fases como projeto de dispositivos, aquisição de robô, construção de gabaritos, obras civis, instalações elétricas, programação, *try-out*, treinamento e *ramp-up*. Os dados de prazo e custo para cada etapa, essenciais para a simulação, são apresentados na Tabela 1.
Tabela 1. Dados de prazo e custo
|
Etapa do Projeto |
Otimista |
Provável |
Pessimista |
Custo Base |
Incerteza |
|
Projeto dos dispositivos |
42 |
60 |
78 |
R$ 80.000 |
15% |
|
Aquisição do robô e fontes de solda |
123 |
154 |
231 |
R$ 8.140.000 |
10% |
|
Construção dos dispositivos e gabaritos de solda |
42 |
60 |
78 |
R$ 250.000 |
15% |
|
Obras civis e infraestrutura |
21 |
30 |
39 |
R$ 150.000 |
20% |
|
Instalações elétricas e pneumáticas |
21 |
30 |
39 |
R$ 150.000 |
20% |
|
Programação, integração e I/O |
32 |
45 |
59 |
R$ 50.000 |
20% |
|
Try-out |
32 |
45 |
59 |
R$ 50.000 |
25% |
|
Treinamento |
15 |
21 |
27 |
R$ 15.000 |
20% |
|
Ramp-up e estabilização |
42 |
60 |
78 |
R$ 50.000 |
10% |
Fonte: Resultados originais da pesquisa
A Tabela 1 mostra as estimativas de prazo (otimista, provável, pessimista) e custo base com suas respectivas incertezas para cada etapa do projeto. Por exemplo, a “Aquisição do robô e fontes de solda” é a atividade com a maior duração provável (154 dias) e o maior custo base (R$ 8.140.000), com uma incerteza de 10%. Essa atividade, devido à sua magnitude e complexidade, é intrinsecamente um ponto de alto risco, como será corroborado pela análise de sensibilidade. A “Construção dos dispositivos e gabaritos de solda” e o “Projeto dos dispositivos” também apresentam incertezas de 15%, indicando a necessidade de atenção a esses elementos críticos para a qualidade e repetibilidade. A utilização dessas estimativas probabilísticas, em vez de valores determinísticos únicos, é fundamental para refletir a realidade de projetos inovadores, onde a variabilidade é a norma.
A estrutura de precedências entre as atividades, crucial para o cálculo do Caminho Crítico (CPM) e para as simulações de prazos, é detalhada na Tabela 2.
Tabela 2. Predecessoras
|
Atividade |
Precedência Direta |
Duração | |
|
Projeto dos dispositivos |
A |
60 | |
|
Aquisição do robô e fontes de solda |
B |
154 | |
|
Construção dos dispositivos e gabaritos de solda |
C |
A |
60 |
|
Obras civis e infraestrutura |
D |
30 | |
|
Instalações elétricas e pneumáticas |
E |
D |
30 |
|
Programação, integração e I/O |
F |
C |
45 |
|
Try-out |
G |
B-E-F |
45 |
|
Treinamento |
H |
G |
21 |
|
Ramp-up e estabilização |
I |
H |
60 |
Fonte: Resultados originais da pesquisa
A Tabela 2 ilustra as dependências entre as atividades do projeto, com a “Aquisição do robô e fontes de solda” (B) sendo uma atividade sem precedência direta, mas que influencia atividades subsequentes como o *try-out* (G). O “Projeto dos dispositivos” (A) precede a “Construção dos dispositivos e gabaritos de solda” (C), que por sua vez precede a “Programação, integração e I/O” (F). O prazo total determinístico calculado pelo CPM foi de 291 dias, que serviu como meta para a avaliação dos resultados da simulação. A complexidade dessas interdependências, especialmente em um projeto com paralelismo de atividades, justifica o uso do CPM para identificar o caminho crítico e, consequentemente, as atividades com maior impacto na duração total do projeto (Herzog et al., 2024). A simulação de 10.000 iterações, com amostras aleatórias nos prazos (distribuição triangular) e custos (distribuição normal truncada) de cada etapa, permitiu recalcular o CPM para cada iteração e somar os custos amostrados, gerando distribuições probabilísticas robustas.
O histograma de prazos, apresentado na Figura 4, revela a distribuição de frequências das durações totais simuladas, fornecendo uma visão clara da probabilidade de cumprimento do cronograma.

Figura 4. Histograma de prazo
Fonte: Resultados originais da pesquisa
Observa-se que a maior concentração dos resultados ocorre entre aproximadamente 299 e 313 dias, o que corresponde aos percentis P50 e P80 da distribuição. Isso significa que 50% das simulações resultaram em um prazo de 299 dias ou menos, e 80% das simulações em 313 dias ou menos. Comparando esses valores com a meta oficial de 291 dias, fica evidente que a maior parte das simulações se concentra acima do prazo estabelecido, sinalizando um potencial risco de atraso. Em termos de risco, isso indica um viés de otimismo no cronograma original e sugere uma probabilidade inferior a 50% de cumprimento da meta nas condições atuais, especialmente quando o caminho crítico agrega variabilidade de múltiplas atividades (Vose, 2008). A leve assimetria à direita do histograma, com uma cauda mais longa, indica que, embora menos prováveis, atrasos mais severos podem ocorrer quando variações são propagadas pelo caminho crítico, ampliando o prazo total (Vose, 2008). A interpretação do histograma não apenas confirma a baixa confiabilidade da meta de 291 dias, mas também orienta decisões para a revisão de premissas de cronograma e a definição de reservas de prazo com percentis de governança (P80), direcionando a mitigação das atividades de maior influência no caminho crítico (PMI, 2021; Kerzner, 2020; Vose, 2008). A implicação prática é que a gestão do projeto deve considerar o P80 (313 dias) como uma linha de base revisada para fins de tomada de decisão, incorporando uma reserva de contingência para absorver a variabilidade inerente ao projeto.
O histograma de custos, exibido na Figura 5, apresenta a distribuição dos custos totais simulados a partir de 10.000 iterações.

Figura 5. Histograma de custo
Fonte: Resultados originais da pesquisa
Com o histograma, pode-se observar que a concentração de custos está próxima ao orçamento meta de R$ 8,935 milhões, mas com uma clara tendência de deslocamento para valores superiores. O P50 de R$ 8,929 milhões está muito próximo da meta, mas o P80 de R$ 9,63 milhões e o P90 de R$ 9,99 milhões indicam uma probabilidade significativa de exceder o orçamento. Isso significa que, para 80% das simulações, o custo total foi de R$ 9,63 milhões ou menos, e para 90% das simulações, foi de R$ 9,99 milhões ou menos. Essa tendência é particularmente evidente em fases de incertezas como aquisição, obras civis e integração, cujas distribuições de custo são tipicamente assimétricas à direita (Vose, 2008; Kerzner, 2020). Embora a mediana (P50) esteja muito próxima do orçamento, a cauda à direita alerta para cenários de sobrecusto que não devem ser negligenciados. A literatura recomenda substituir “margens arbitrárias” por reservas de contingência definidas por percentis (por exemplo, P80) e separadas de reservas gerenciais, elevando a transparência e a aderência à governança de riscos (PMI, 2021; Vose, 2008). A implicação prática é a necessidade de estabelecer uma reserva de contingência de custo baseada no P80 para garantir a sustentabilidade financeira do projeto, além de um monitoramento rigoroso dos custos, especialmente nas atividades de maior incerteza.
Os gráficos da Curva S, apresentados na Figura 6, revelam o percentual de simulações obtidas nas 10.000 iterações da simulação de Monte Carlo, demonstrando as probabilidades acumuladas para prazo e custo.
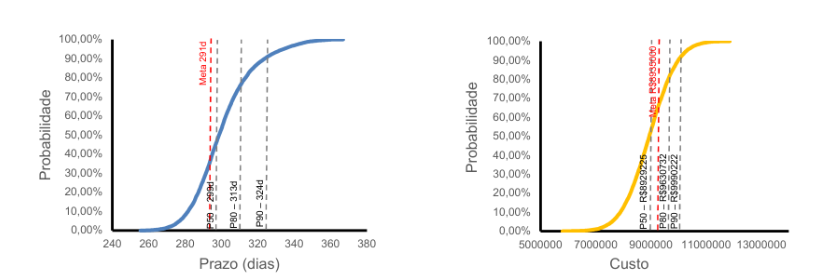
Figura 6. Curva S de Prazo e Custo
Fonte: Resultados originais da pesquisa
Para o prazo, a Curva S indica que apenas 31% das simulações ficaram abaixo da meta de 291 dias, confirmando o otimismo do cronograma oficial em comparação com a variabilidade real das atividades simuladas. Para uma abordagem mais provável (P50), o projeto seria finalizado em 299 dias. Para uma abordagem conservadora, os valores de P80 e P90 (313 e 324 dias, respectivamente) são mais adequados para programações com atividades críticas, alinhando-se às boas práticas do PMI (2021) e Vose (2008) para projetos de alta incerteza. Em termos de custo, a Curva S mostra que o P50 (R$ 8.929.224,63) está próximo da meta de R$ 8.935.000,00, mas os percentis P80 (R$ 9.630.732,15) e P90 (R$ 9.990.221,58) indicam que há uma probabilidade considerável de exceder o orçamento. A interpretação cumulativa desses gráficos facilita a definição de reservas de contingência baseadas em percentis, em vez de margens arbitrárias, o que é uma recomendação fundamental do PMI (2021) e Kerzner (2020). A implicação prática é que a Curva S serve como uma ferramenta visual poderosa para comunicar o risco aos *stakeholders*, permitindo discussões mais informadas sobre o apetite a risco e a necessidade de reservas de contingência para prazos e custos, garantindo que as decisões sejam tomadas com base em uma compreensão probabilística da realidade do projeto.
Como análise complementar, foram gerados os gráficos de Tornado de Sensibilidade em relação aos prazos e custos totais do projeto, visando identificar as variáveis com maior impacto nos resultados. Esta análise é crucial para direcionar os esforços de mitigação para as atividades que possuem o maior potencial de influência nos objetivos do projeto (Vose, 2008; Kerzner, 2020). O gráfico de Tornado de Sensibilidade para o prazo, apresentado na Figura 7, destaca as atividades que requerem maior atenção em termos de duração.
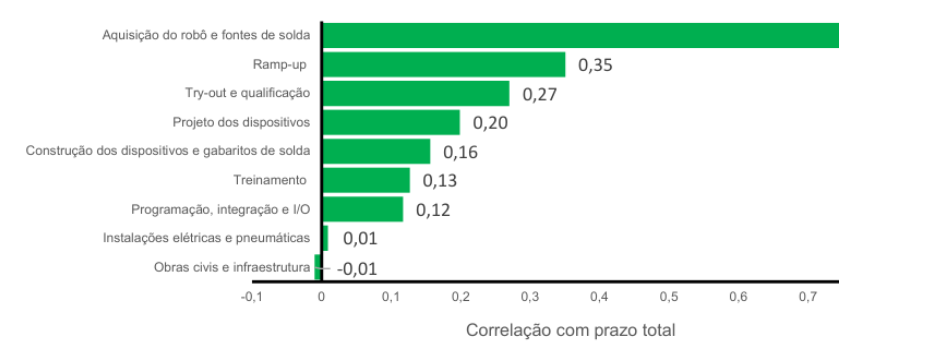
Figura 7. Tornado de Sensibilidade – Prazo
Fonte: Resultados originais da pesquisa
O gráfico da Figura 7 demonstra que a atividade de “Aquisição do robô e fontes de solda” apresenta a maior correlação com o prazo total do projeto (0,76), indicando que pequenas variações nesta etapa provocam deslocamentos significativos no prazo final. Esta atividade é complexa, envolve importação e depende de fornecedores externos, o que a torna intrinsecamente mais incerta e demorada. Este achado corrobora a concentração de riscos críticos identificados na análise qualitativa e na Matriz de Probabilidade e Impacto, onde a dependência de fornecedores especializados e a inexperiência com soldagem robótica foram apontadas como fraquezas e ameaças. A implicação prática é que a gestão do projeto deve concentrar esforços intensivos de mitigação e controle nesta atividade, incluindo um acompanhamento rigoroso do fornecedor, a busca por alternativas de fornecimento, a negociação de contratos com cláusulas de penalidade por atraso e a alocação de reservas de prazo específicas para esta etapa. Isso está alinhado às recomendações de Kerzner (2020) e PMI (2021), que sugerem direcionar os esforços de mitigação para as atividades com maior elasticidade temporal, a fim de reduzir a variabilidade do caminho crítico.
O gráfico de Tornado de Sensibilidade para o custo, apresentado na Figura 8, revela as variáveis com maior impacto nos custos totais do projeto.

Figura 8. Tornado de Sensibilidade – Custo
Fonte: Resultados originais da pesquisa
A análise da Figura 8 mostra que a “Aquisição do robô e fontes de solda” também é a atividade predominante em termos de impacto nos custos, com uma correlação de 0,997. Isso se deve à sua maior massa financeira, ou seja, o alto valor a ser gasto nesta etapa em comparação com outros gastos do projeto, como construção de dispositivos, obras e programação. Vose (2008) e Kerzner (2020) descrevem que os custos mais sensíveis às incertezas estão frequentemente associados a itens de alto valor agregado, típicos em projetos industriais com alta complexidade técnica. A implicação prática é que a gestão de custos deve implementar medidas rigorosas de controle e monitoramento para a aquisição do robô e fontes de solda. Isso inclui a realização de análises de custo-benefício detalhadas, a negociação de termos de pagamento favoráveis, a exploração de opções de financiamento e a criação de uma reserva de contingência de custo específica para esta atividade, além de um acompanhamento próximo das flutuações cambiais, caso a aquisição envolva moedas estrangeiras. Os resultados apresentados acima foram cruciais para a criação de um planejamento de respostas focado, que visa melhorar a probabilidade de atingir os prazos e orçamentos do projeto.
O planejamento de respostas foi estruturado com base nos riscos classificados como críticos nas análises qualitativas e quantitativas, com foco especial na indexação e repetibilidade, integração montagem-robô e aquisição de equipamentos, que também se destacaram nos gráficos de Tornado de Sensibilidade. As ações propostas priorizam a redução da variabilidade das atividades que mais afetam prazo e custo. Para os riscos ligados à indexação e repetibilidade, as respostas concentram-se em melhorias nos dispositivos de soldagem, como a implementação de gabaritos mais precisos, sistemas de visão para correção em tempo real e procedimentos de calibração rigorosos. Pequenas variações nessas etapas podem gerar efeitos significativos no caminho crítico, exigindo soluções de engenharia robustas e treinamento contínuo da equipe.
Em relação à integração montagem-robô, as recomendações incluem melhorias nos fluxos de trabalho e em toda a cadeia de abastecimento da montagem manual. Isso pode envolver a otimização do layout da célula de soldagem, a padronização de interfaces entre processos manuais e automatizados e a implementação de sistemas de controle de produção que garantam a sincronia entre as etapas. Para os riscos associados à aquisição do robô e equipamentos de alto valor, as ações envolvem um acompanhamento próximo ao fornecedor, validações técnicas detalhadas e a definição clara de prazos e critérios de aceite. Isso mitiga os riscos de atrasos e sobrecustos, garantindo que o equipamento atenda às especificações e seja entregue dentro do cronograma e orçamento. Por fim, com base na curva S de custos e nas restrições orçamentárias, a gestão aceitou o custo-meta devido à sua proximidade com o percentil P50, mas com a ressalva de um monitoramento constante. Essa decisão reflete um equilíbrio entre a gestão de riscos e as realidades financeiras, exigindo vigilância contínua para evitar desvios significativos.
4. Conclusão
Conclui-se que o objetivo foi atingido, ao propor um plano de ação estruturado para a gestão de riscos na implantação de soldagem robótica em uma cabine de carregadeira. A aplicação integrada de ferramentas qualitativas, como SWOT, Matriz de Probabilidade e Impacto e Diagrama de Ishikawa, e quantitativas, como a Simulação de Monte Carlo, permitiu identificar e priorizar riscos críticos. As análises revelaram que as estimativas determinísticas iniciais subestimavam a incerteza de prazo e custo, com a simulação indicando uma baixa confiabilidade na meta de 291 dias e uma alta probabilidade de exceder o orçamento de R$ 8,935 milhões. Os riscos mais críticos concentraram-se na integração entre montagem e robô, indexação de dispositivos e repetibilidade dimensional, evidenciando a necessidade de um planejamento de respostas focado e baseado em dados probabilísticos.
Uma limitação metodológica do estudo foi a ausência de um histórico robusto de projetos similares na empresa para a Simulação de Monte Carlo, o que exigiu a utilização de estimativas otimistas, prováveis e pessimistas definidas por especialistas. Contudo, essa abordagem, com distribuições triangulares para prazos e normais truncadas para custos, conferiu solidez à análise. Para estudos futuros, sugere-se a validação empírica do plano de ação proposto em projetos reais, monitorando a eficácia das medidas de mitigação. Recomenda-se também o desenvolvimento de uma base de dados histórica para aprimorar a precisão das simulações de Monte Carlo e explorar a aplicação de inteligência artificial para a predição de riscos em projetos de automação industrial, contribuindo para a maturidade da gestão de projetos no setor.
Referências Bibliográficas
Confederação Nacional da Indústria [CNI]. 2025. A importância da indústria para o Brasil. Disponível em: < https://static.portaldaindustria.com.br/media/filer_public/b2/70/b27009a8-5332-4203-9c73-b1a523d1f56b/flyer_a_importancia_da_industria_no_brasil_geral_marco2025.pdf>. Acesso em: 18 set. 2025
Instituto Nacional da Propriedade Industrial [INPI]. 2025. Índice Brasil de Inovação e Desenvolvimento-IBDI 2025. O mapa da inovação do Brasil em suas mãos. Disponível em: <https://www.gov.br/inpi/pt-br/inpi-data/indice-brasil-de-inovacao-e-desenvolvimento-ibid/ibid_2025_pt-br-final.pdf>. Acesso em: 25 set. 2025.
Marques, P. V.; Modenesi, J. M.; Bracarense, A. Q. 2009. Soldagem: Fundamentos e Tecnologia. 3ed. Editora UFMG, Belo Horizonte, MG, Brasil. Disponível em: <https://www.google.com.br/books/edition
Artigo oriundo de Trabalho de Conclusão de Curso da Especialização em Gestão de Projetos do MBA USP/Esalq
Para saber mais sobre o curso, clique aqui e acesse a plataforma MBX Academy

